使用量測手臂
量測手臂可擷取真實物件的 3D 點資料,做為以逆向工程建立虛擬模型的參考。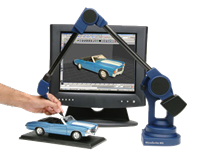
使用量測手臂之前必需先初始化與校正。
校正量測手臂的目的是使真實世界的座標系統可以對應到 Rhino 裡的座標系統,在模型的量測過程中可以重新校正,以便可以量測模型的底面,或量測超出量測手臂可量測範圍的模型。
您可以設定量測縮放比,預設值是真實世界的一英吋等於 Rhino 的一個單位。
量測手臂以腳踏板取點。
DigClick 指令的功能等同於踩下腳踏板。您可以給這個指令設定一個功能鍵 (例如:F12) ,按下此功能鍵就如同踩下量測手臂的腳踏板取點一樣。
量測手臂設定的指令

DigBeep
開啟或關閉量測手臂取點時的音效。

DigCalibrate
校正量測手臂,使量測手臂的座標與模型空間的座標一致。
DigCamera
以 3D 量測手臂探針的位置與方向設定視圖。
DigDisconnect
離線量測手臂。

Digitize
連線並初始化 3D 量測手臂。

DigScale
設定以量測手臂取點時的縮放比。
使用量測手臂的指令
DigClick
以量測手臂取點。

DigLine
以量測手臂在物件上取點,畫出該點的法線。

DigPause
暫停使用量測手臂。

DigSection
使用 3D 量測手臂建立平面的斷面曲線。

DigSketch
以量測手臂描繪曲線。
使用 MicroScribe 探針
- 在 MicroScribe Utility Software (MUS) 中,開啟 Configuration 對話框。
- 選擇 Custom Tip 標籤。
- 選擇 Use Custom Tip 並加入您的自訂探針。
- 關閉 MUS。
- 在 Rhino 執行 MicroScribeSelectTip 指令並選擇自訂探針。